Quroca
Wysoce mobilna platforma robotyczna do monitorowania stanu urządzeń i wczesnego ostrzegania.
O projekcie
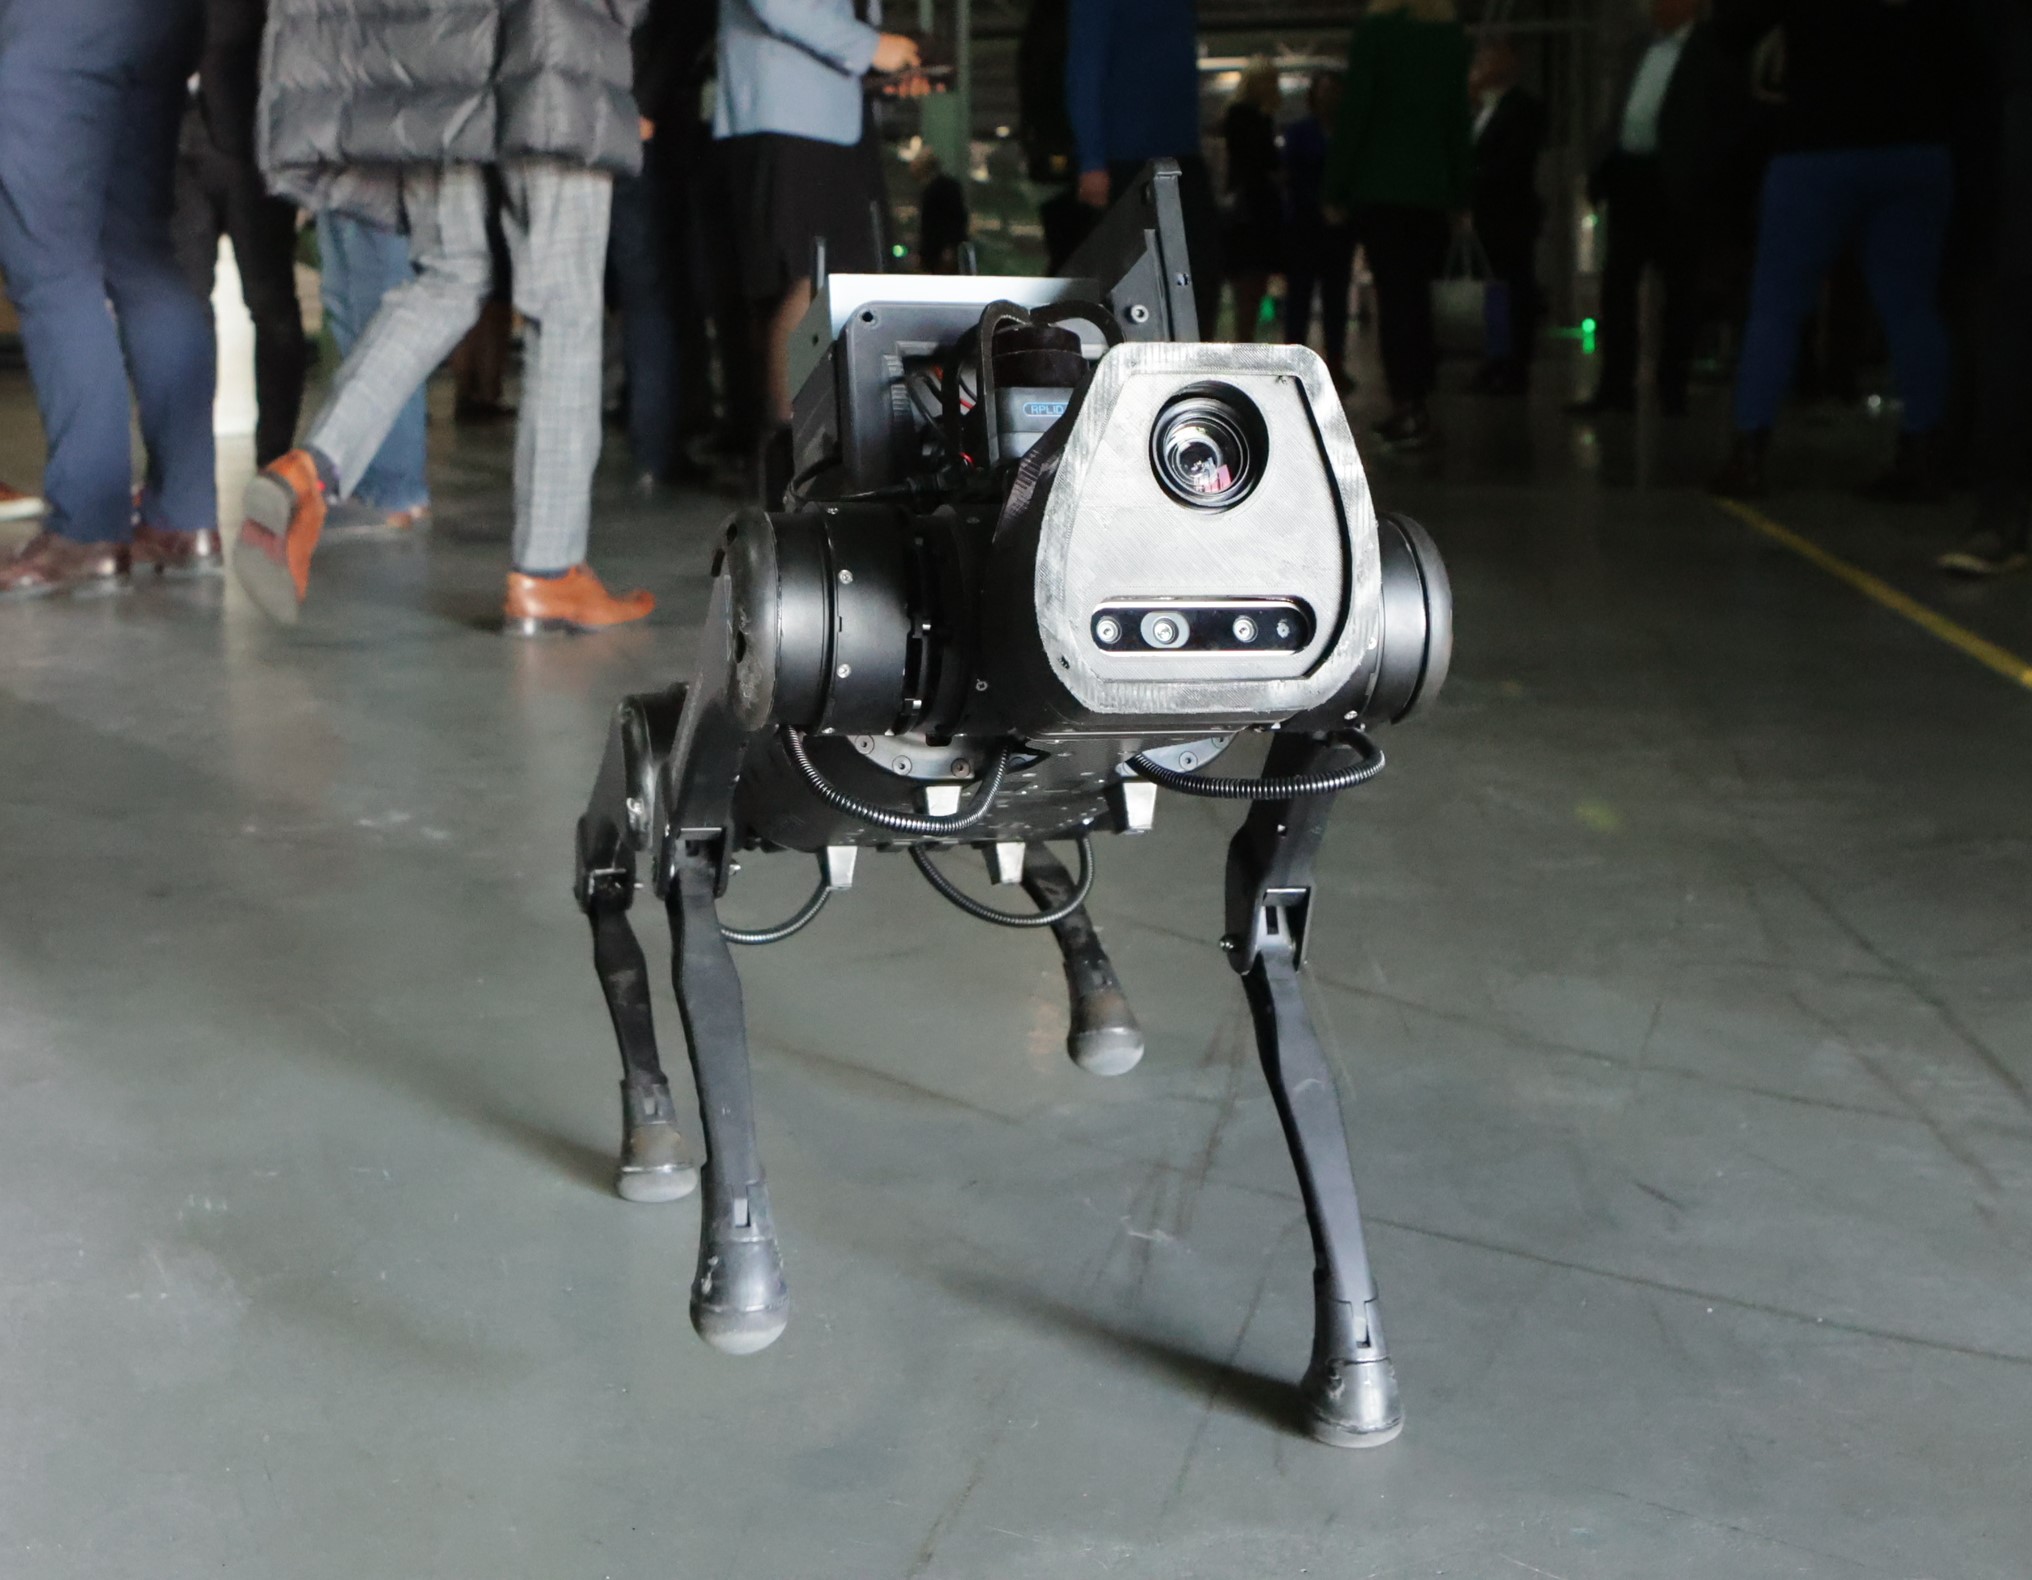
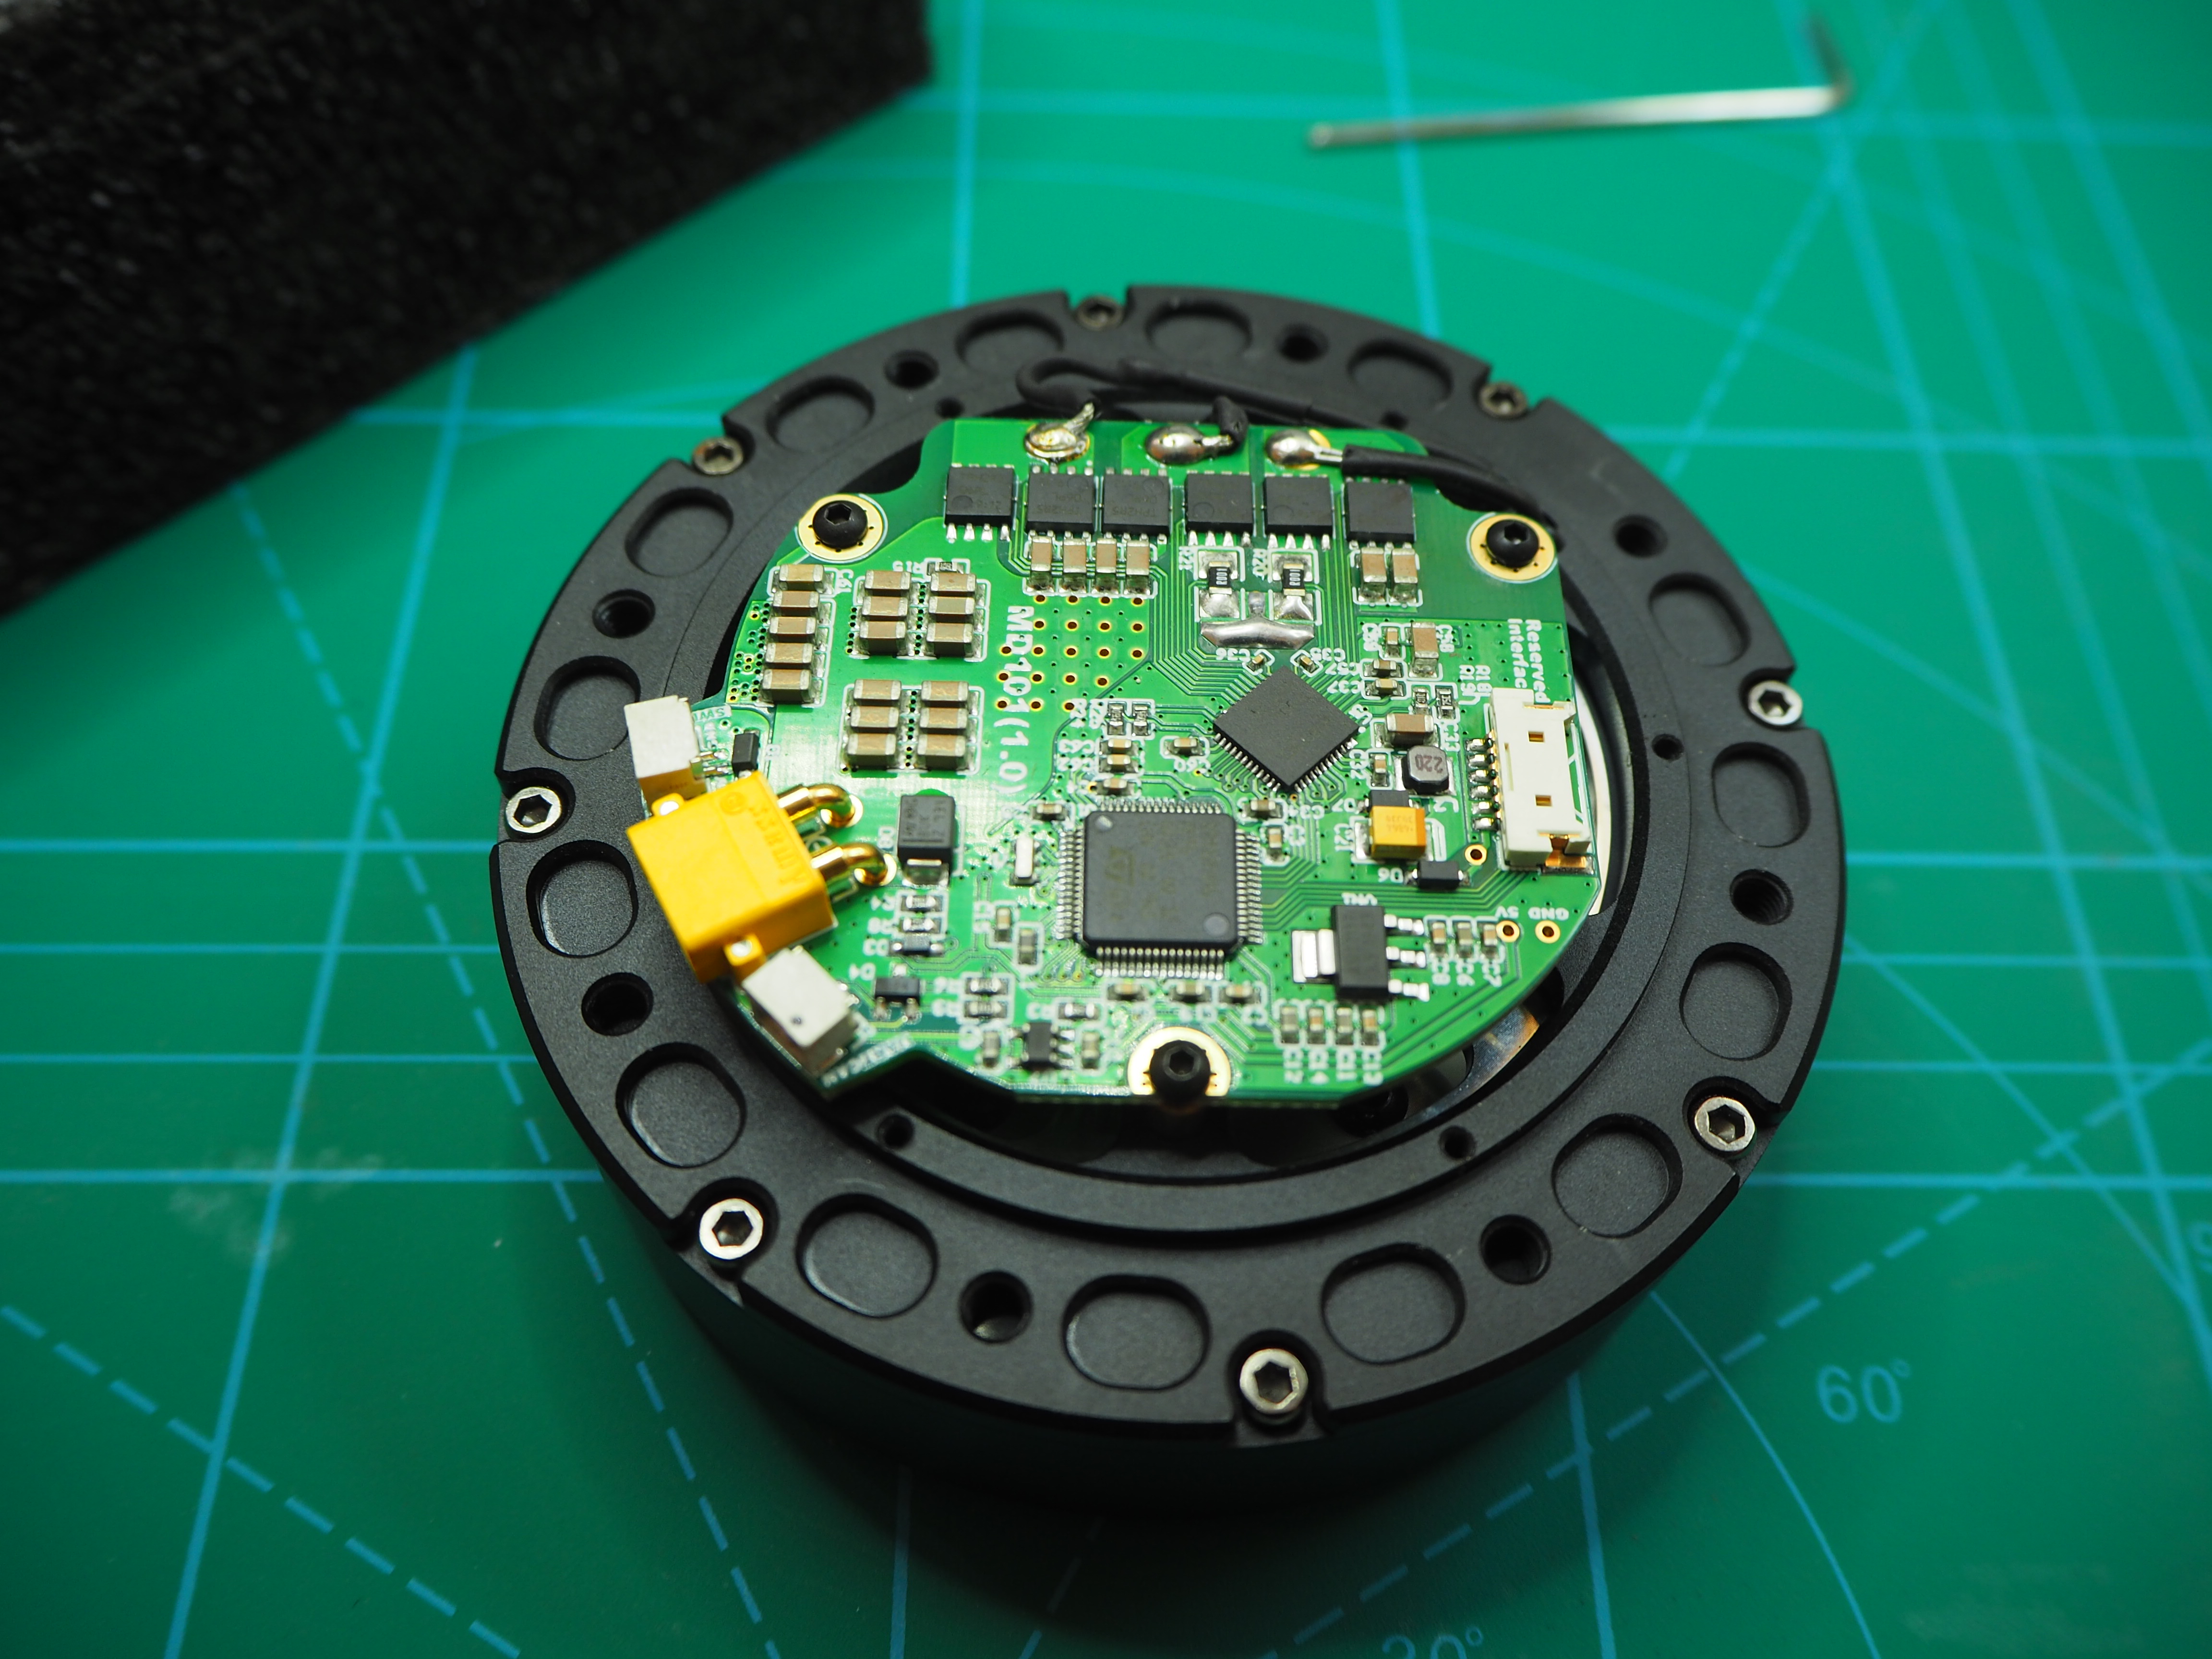
Quroca to projekt robotyki stosowanej, w ramach którego rozwijano czworonożnego robota Q oraz jego system percepcji otoczenia i autonomicznej nawigacji. Zespół Tavo robotas, działający również pod nazwą Heydekrug Robotics, połączył rozwiązania mechaniczne, elektroniczne i programistyczne. Celem było zastosowanie robotyki mobilnej do monitorowania obiektów energetycznych, przemysłowych i infrastruktury krytycznej: zbierania danych o otoczeniu i urządzeniach, wykonywania powtarzalnych kontroli oraz ograniczania potrzeby obecności ludzi w trudno dostępnych lub potencjalnie niebezpiecznych miejscach. Czworonożna platforma umożliwiała badanie poruszania się i nawigacji zarówno wewnątrz budynków, jak i na zewnątrz.
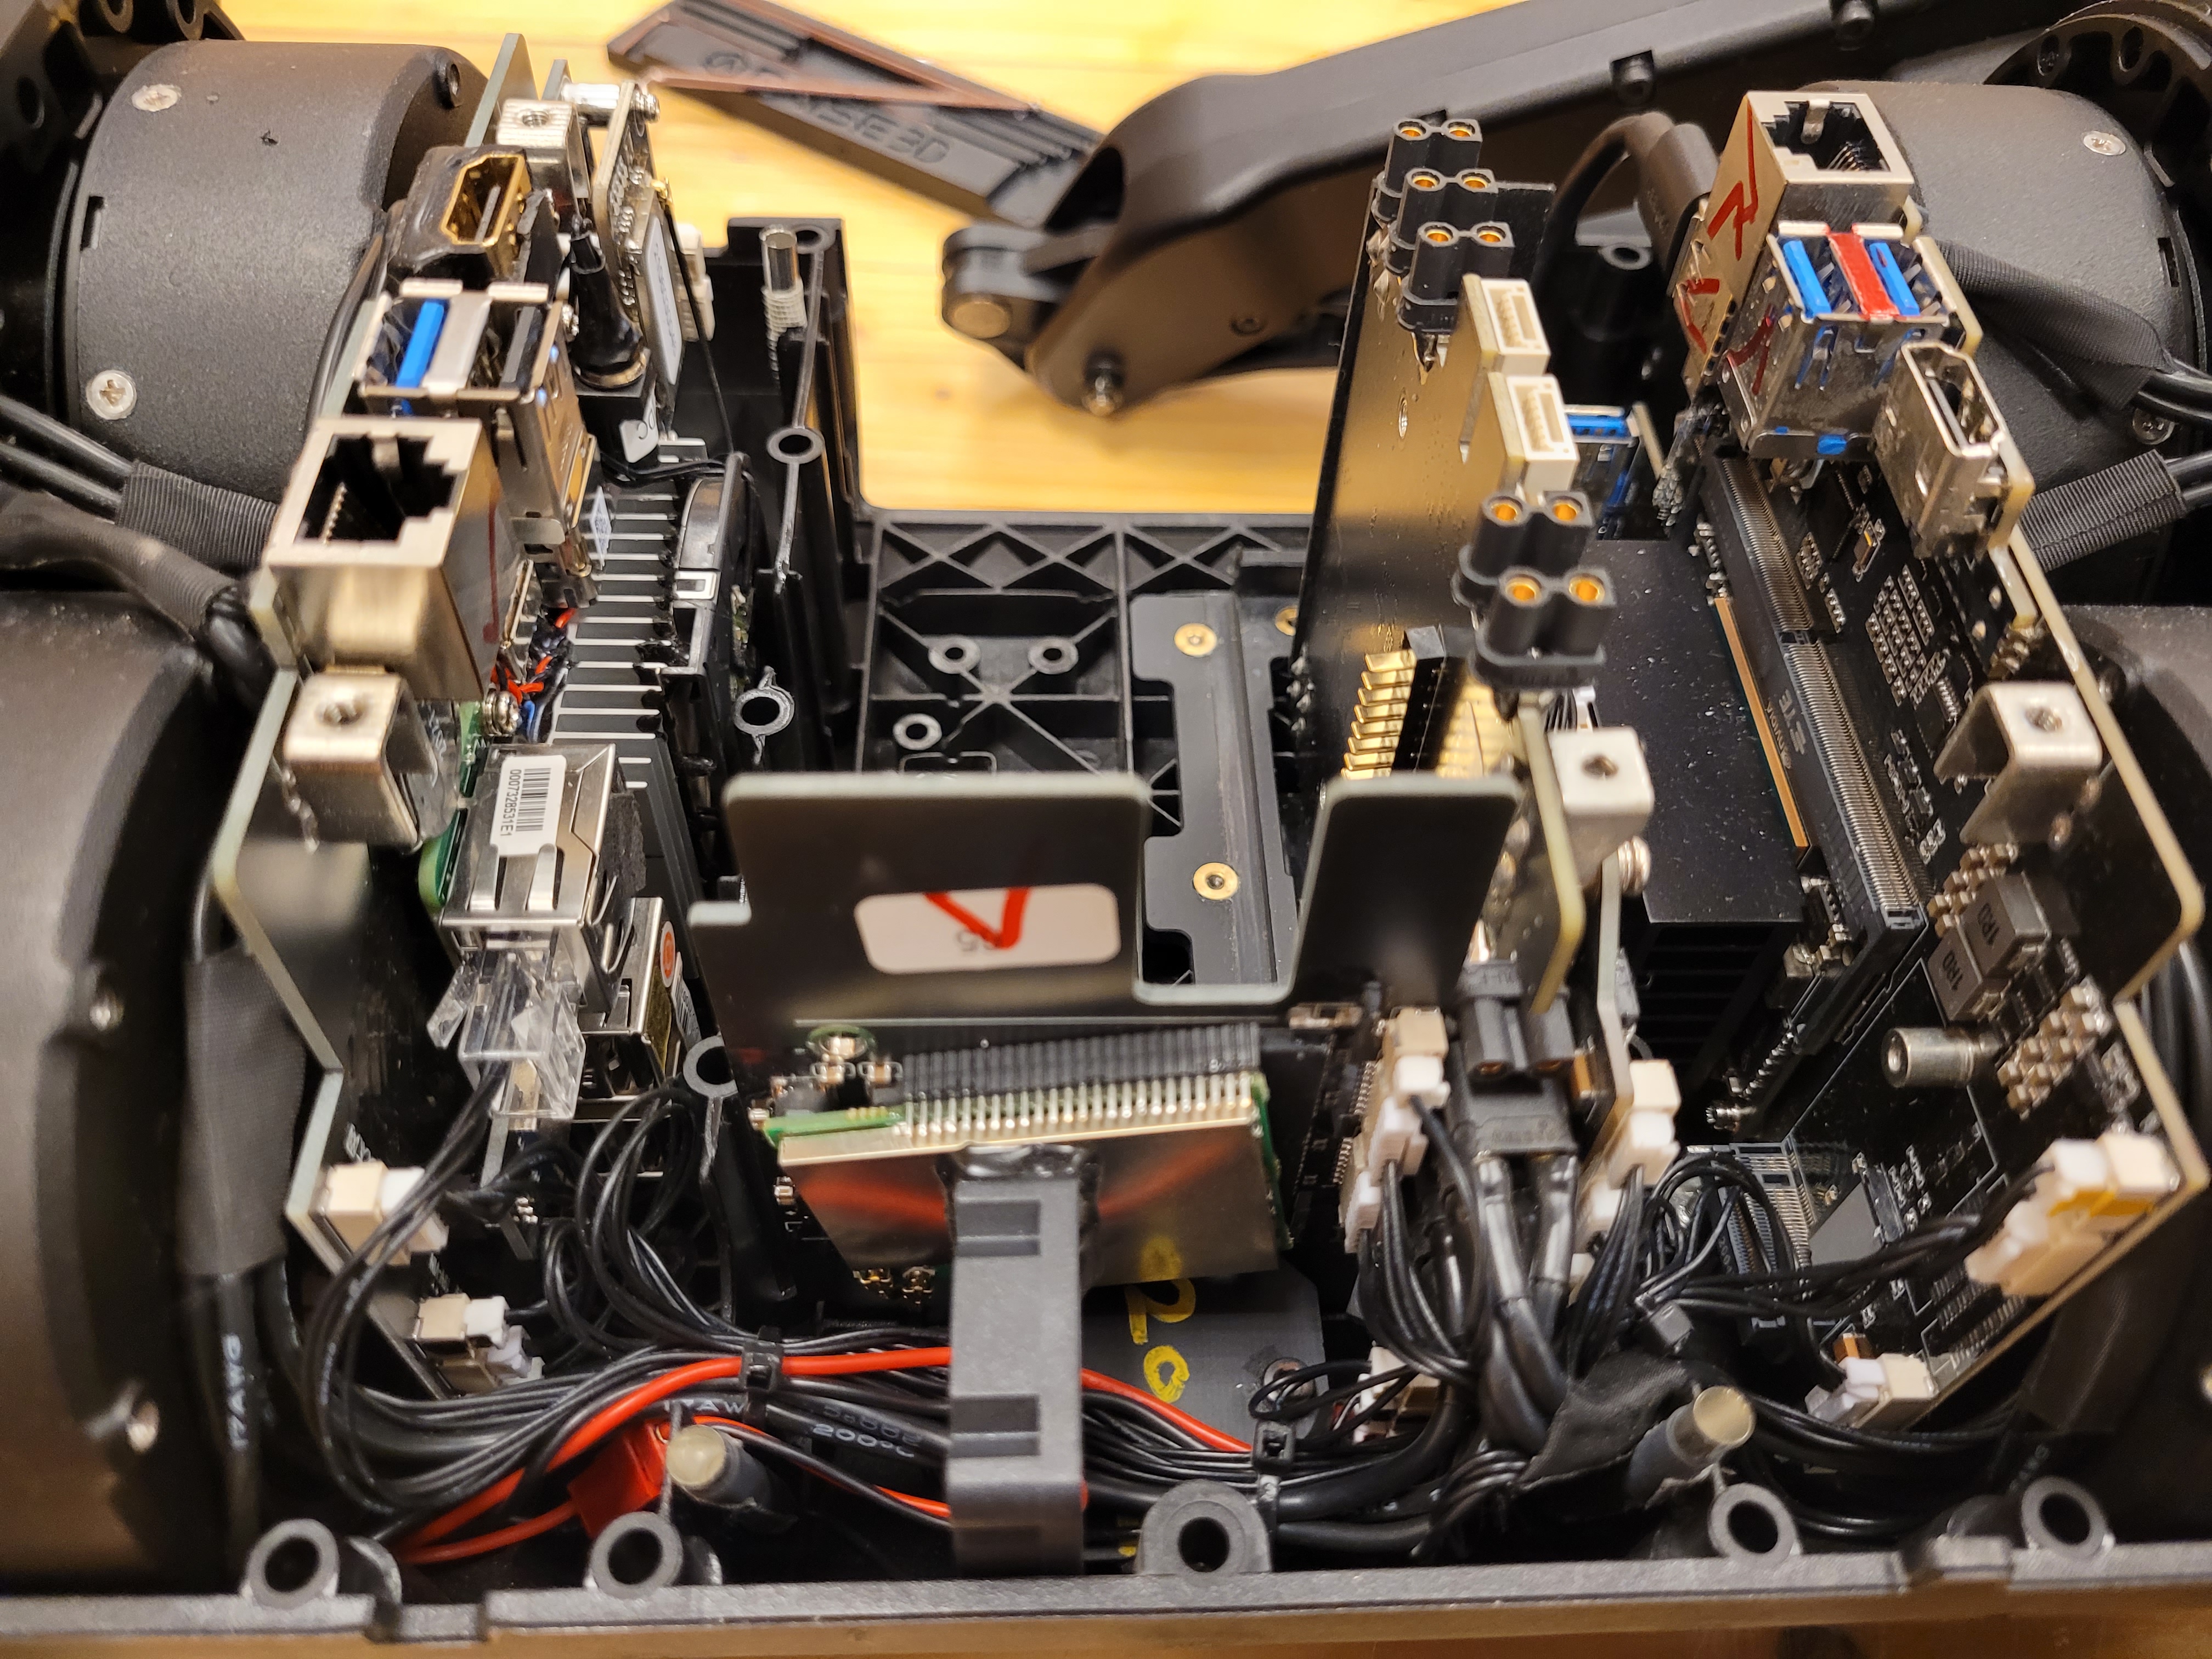
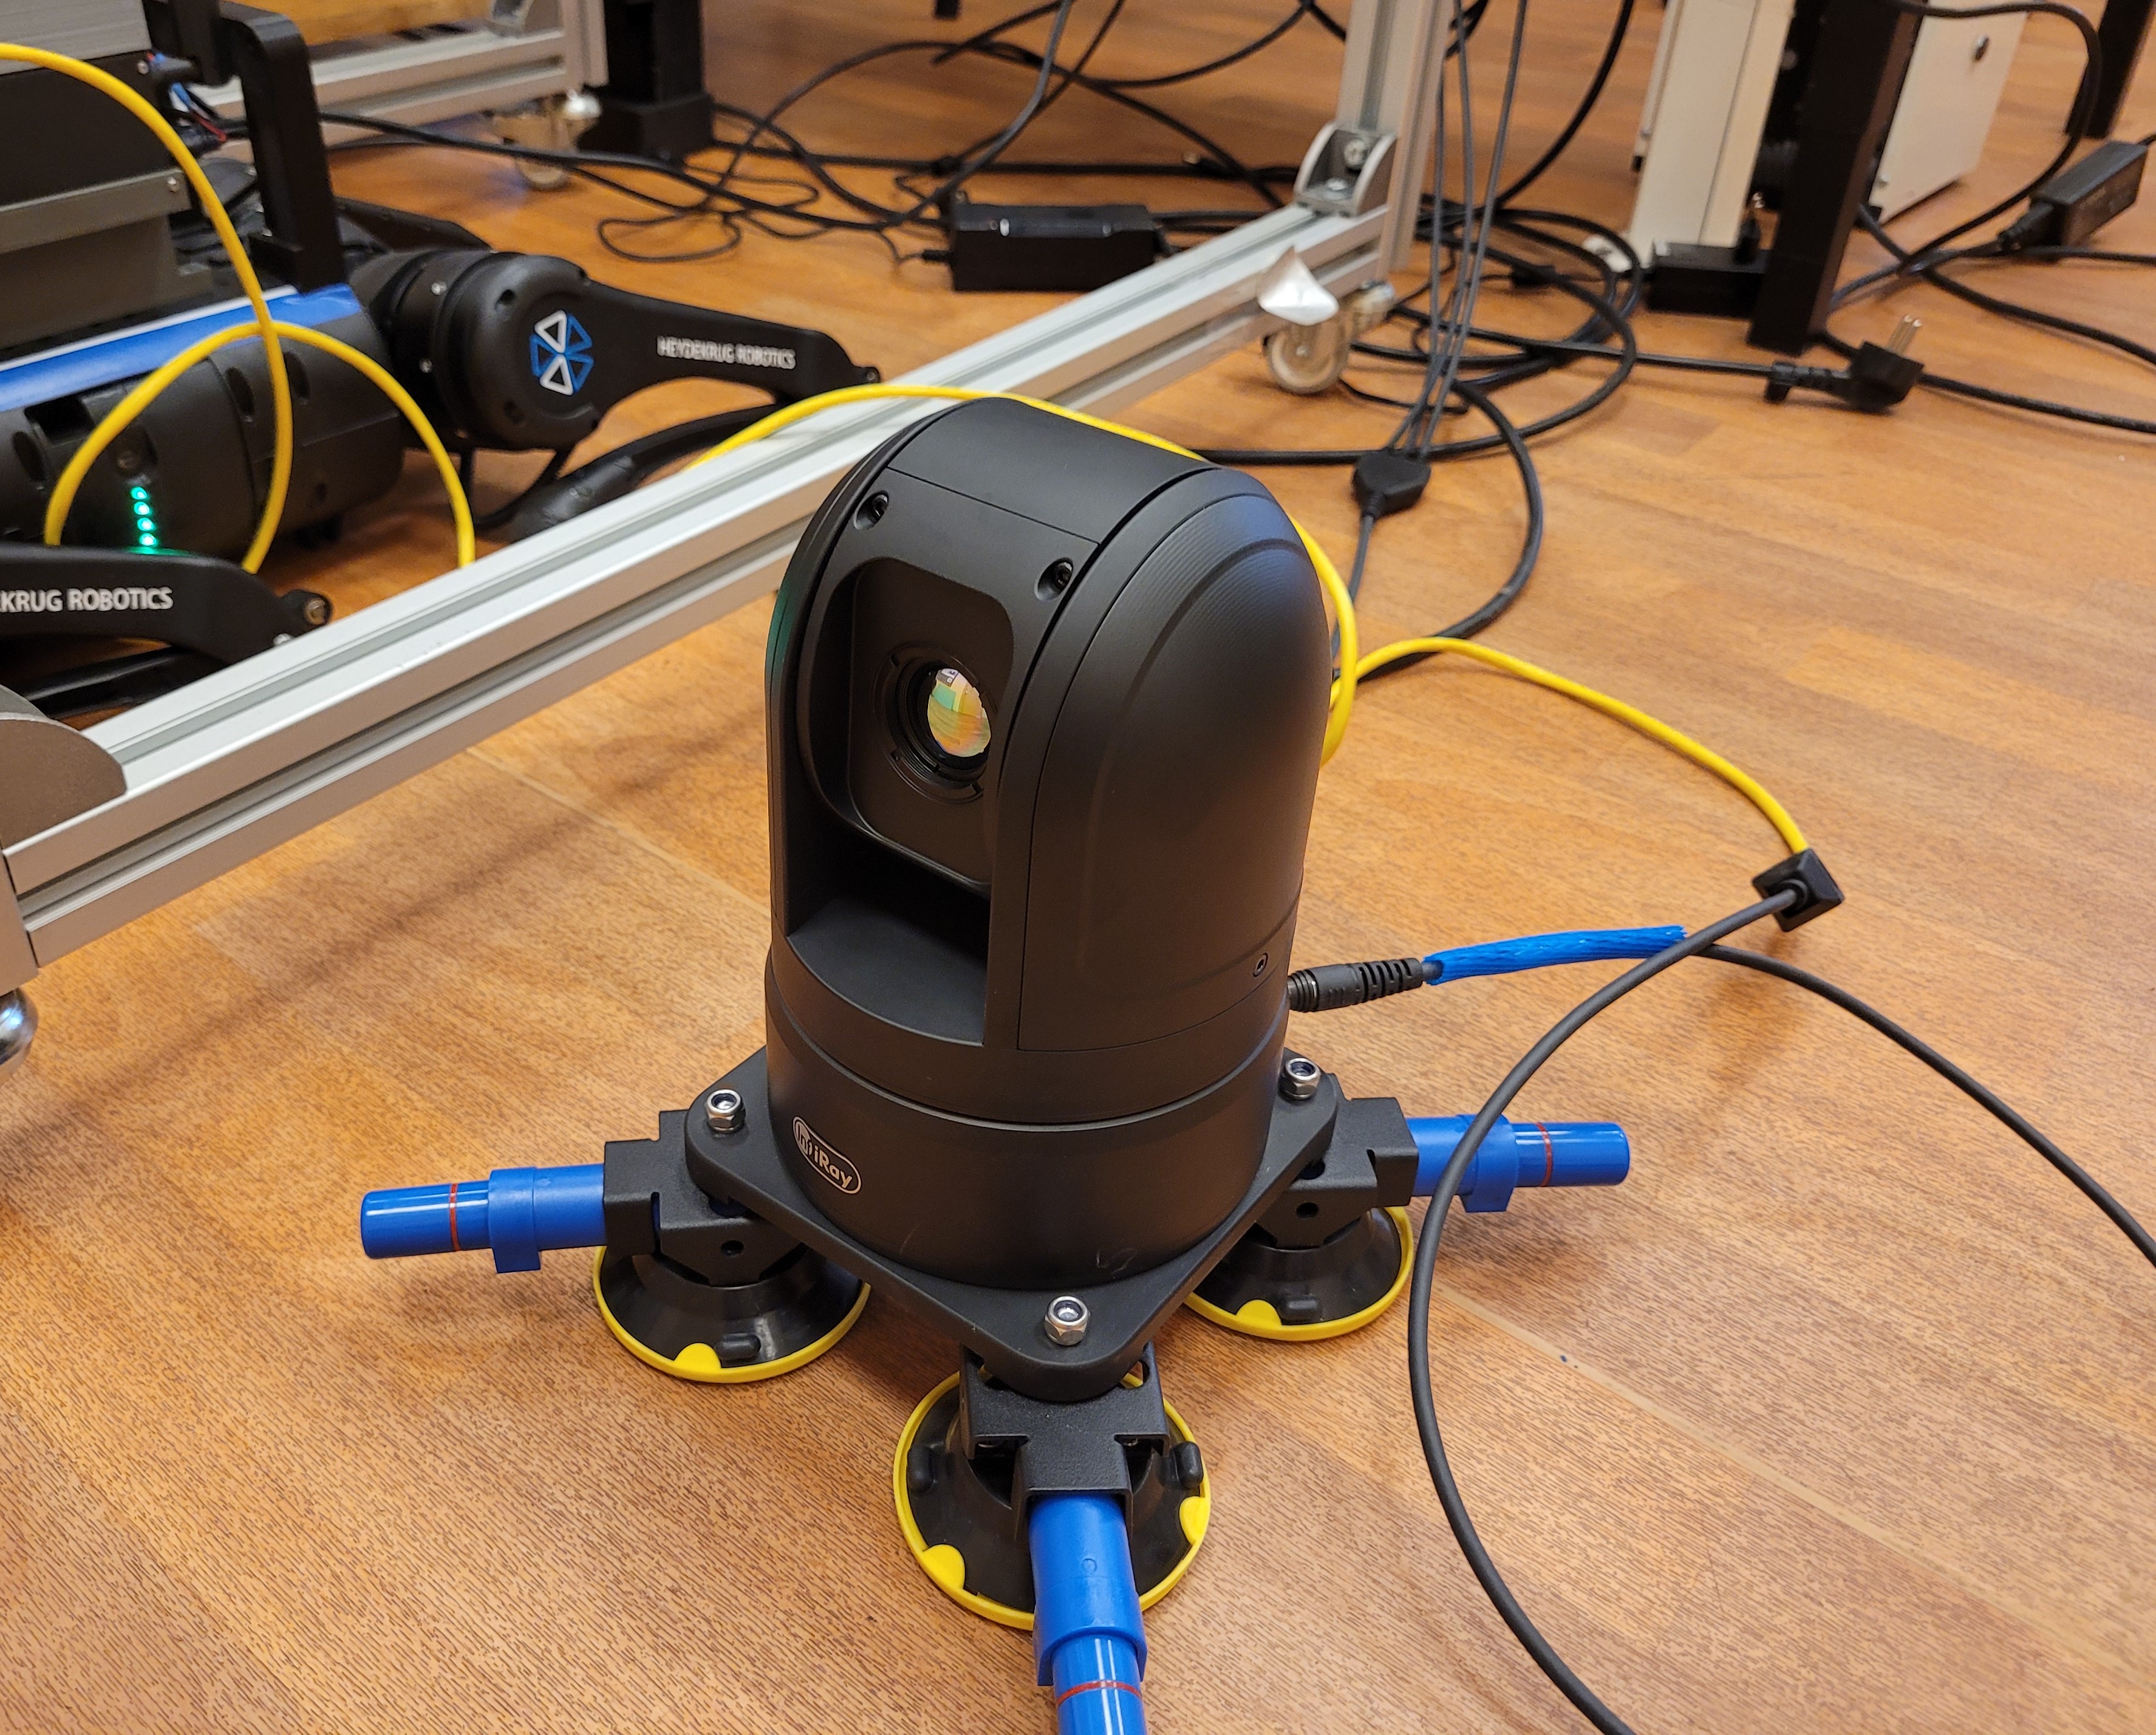
Podstawą systemu jest modułowa architektura ROS łącząca sterowanie robotem, przetwarzanie danych z czujników, nawigację i łączność z operatorem. LiDAR, kamera głębi i czujniki inercyjne dostarczają informacji o geometrii otoczenia oraz pozycji robota. SLAM umożliwia tworzenie mapy, a algorytmy lokalizacji i planowania tras wspierają orientację oraz omijanie przeszkód. Projekt techniczny obejmuje GMapping i AMCL, planowanie tras A* oraz lokalne omijanie przeszkód metodą DWA. Sterowanie ruchem rozwijano z wykorzystaniem modeli kinematycznych, algorytmów chodu i symulacji Gazebo. Z platformą zintegrowano również pozycjonowanie RTK GNSS i kamerę z 13-krotnym zoomem optycznym; obraz oraz telemetria są przesyłane do zdalnego operatora.
Od prób technologicznych do monitorowania infrastruktury
W prezentacjach przygotowanych dla grupy EPSO-G, LITGRID i specjalistów od połączenia energetycznego NordBalt analizowaliśmy możliwości wykorzystania Q do inspekcji obiektów energetycznych. Plan weryfikacji technologii obejmował zbieranie danych wizualnych i termograficznych, pomiary środowiska elektromagnetycznego, ocenę stanu urządzeń oraz wykrywanie anomalii. Szczególną uwagę poświęcono ochronie elektroniki przed zakłóceniami elektromagnetycznymi, materiałom ochronnym, niezawodności łączności i bezpiecznemu reagowaniu na awarie. Zaprojektowano rozwiązanie automatycznej stacji wymiany akumulatorów, mające ograniczyć przestoje i utrzymać łączność podczas wymiany. Prace służyły sprawdzeniu przydatności technologii: proponowane funkcje inspekcyjne miały zostać ocenione podczas prób w danym środowisku.
Q testowano i prezentowano w przestrzeni publicznej oraz podczas wydarzeń. Reportaż TV3 z 2021 r. pokazywał próby w Šilutė i wyjaśniał sposób postrzegania otoczenia przez robota. W 2022 r. robot towarzyszył gościom podczas otwarcia fabryki Inno Line, a w 2023 r. pomagał prezentować region Šilutė na międzynarodowych targach Balttour na Łotwie. Pokazy przybliżały robotykę czworonożną poza laboratorium. Istotą projektu Quroca jest połączenie ruchu, percepcji otoczenia i zbierania danych w jednej platformie, którą można dostosować do konkretnych zadań praktycznych.