Quroca
En mycket rörlig robotplattform för utrustningsövervakning och tidig varning.
Om projektet
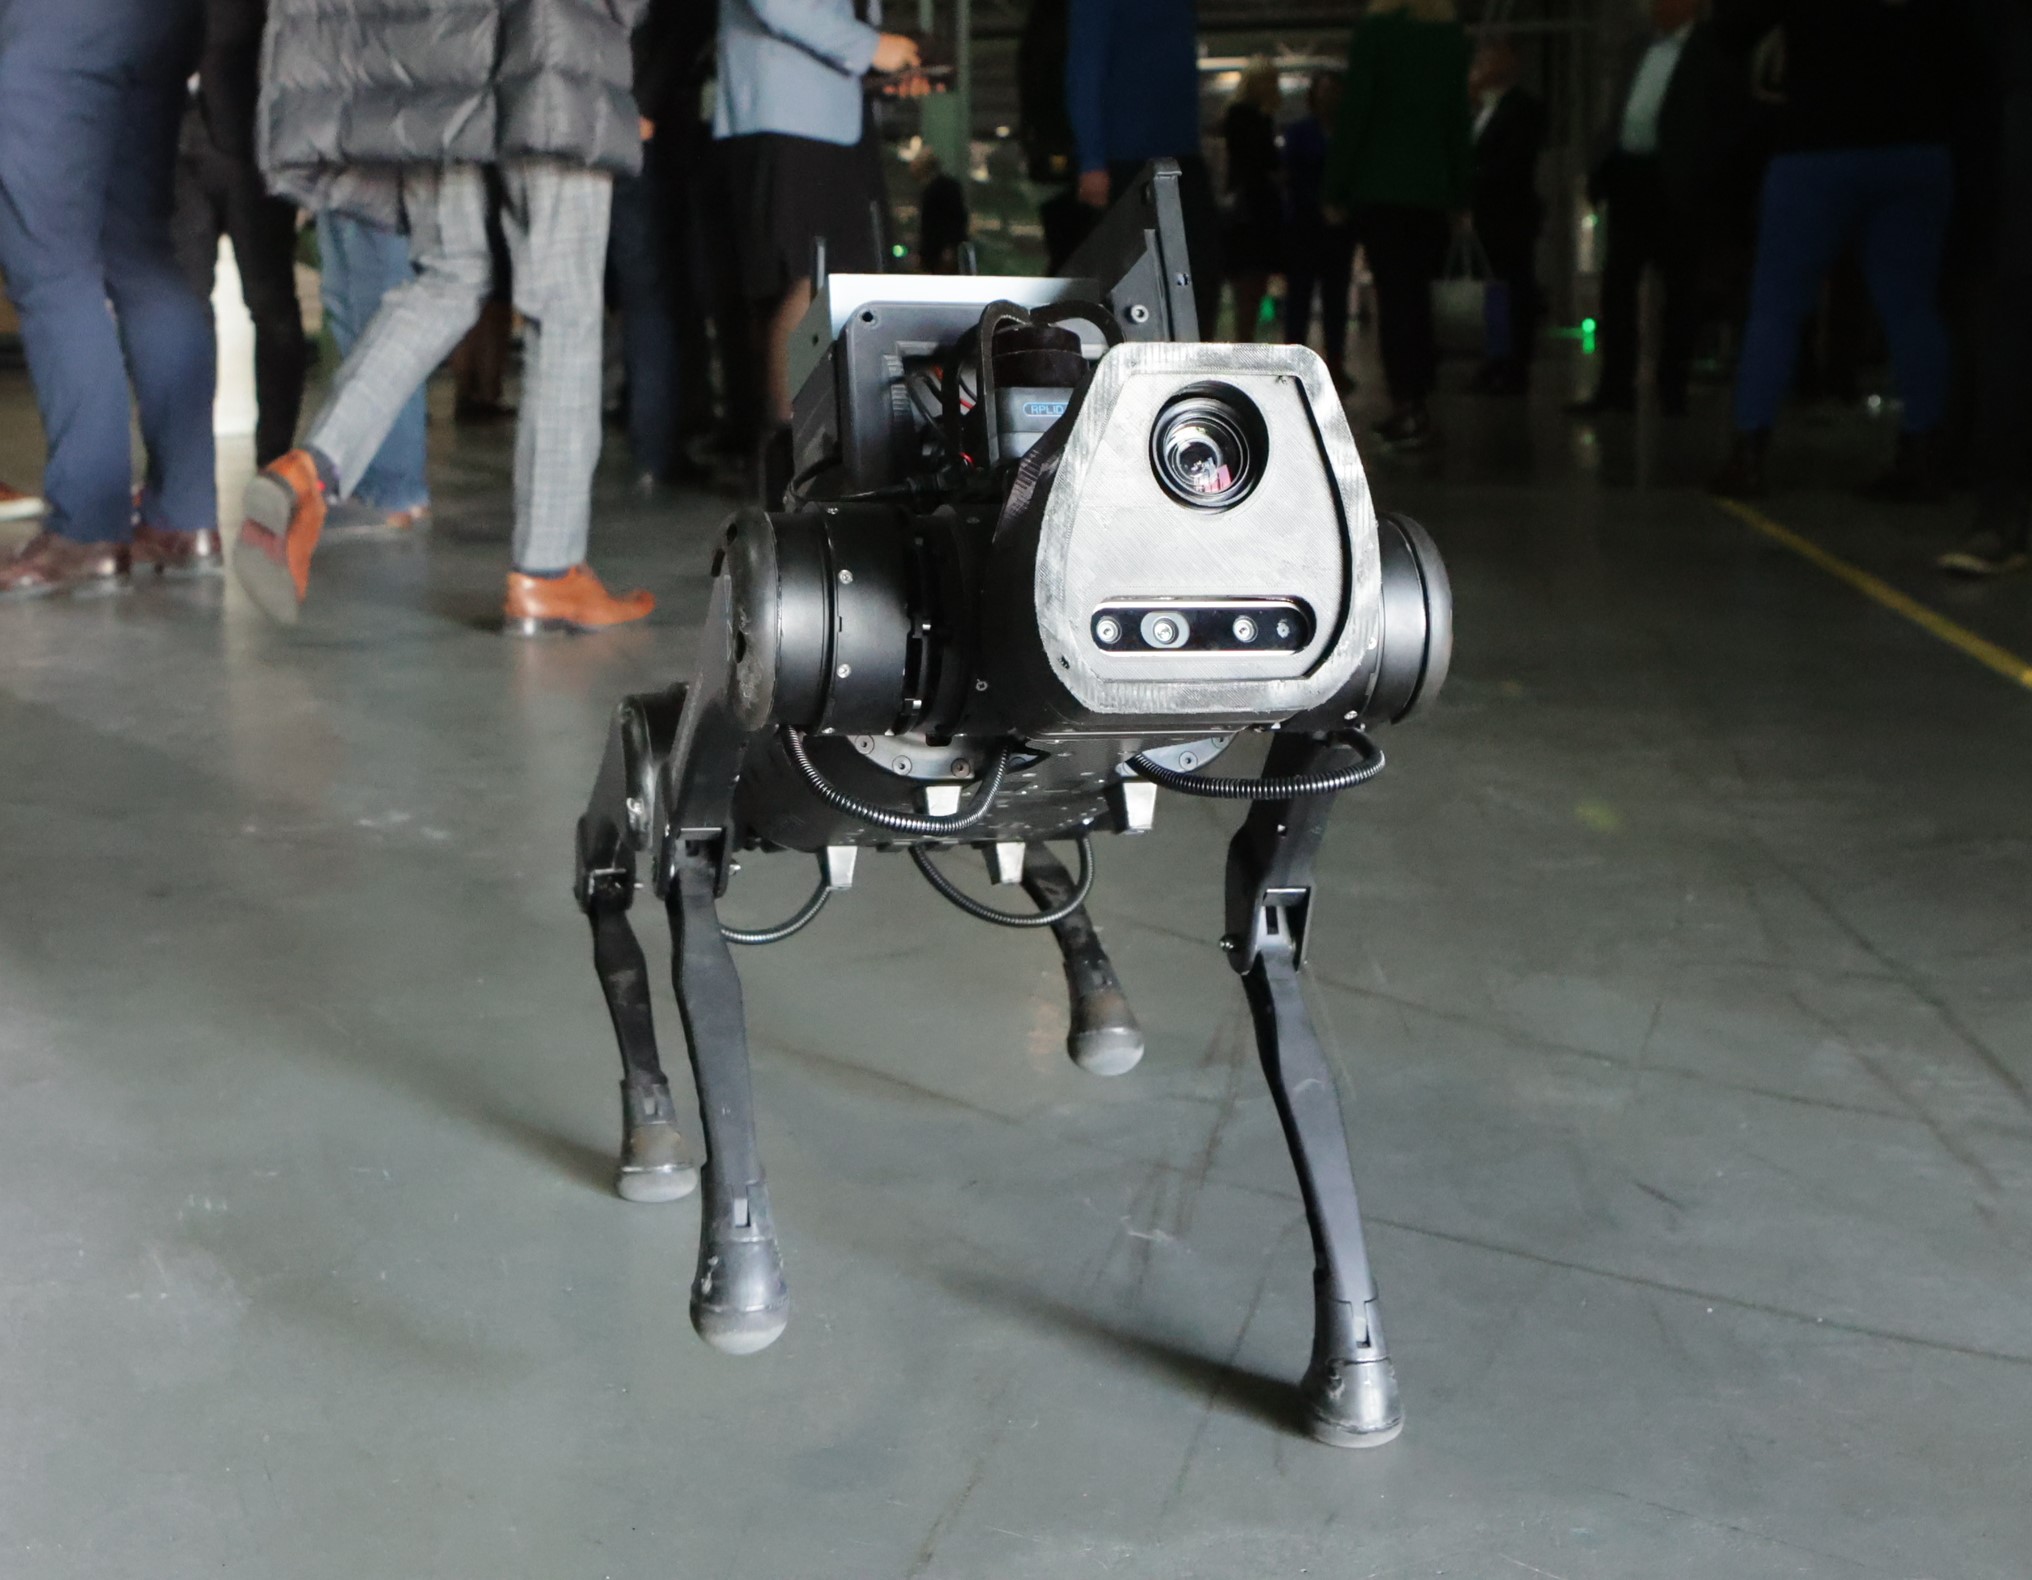
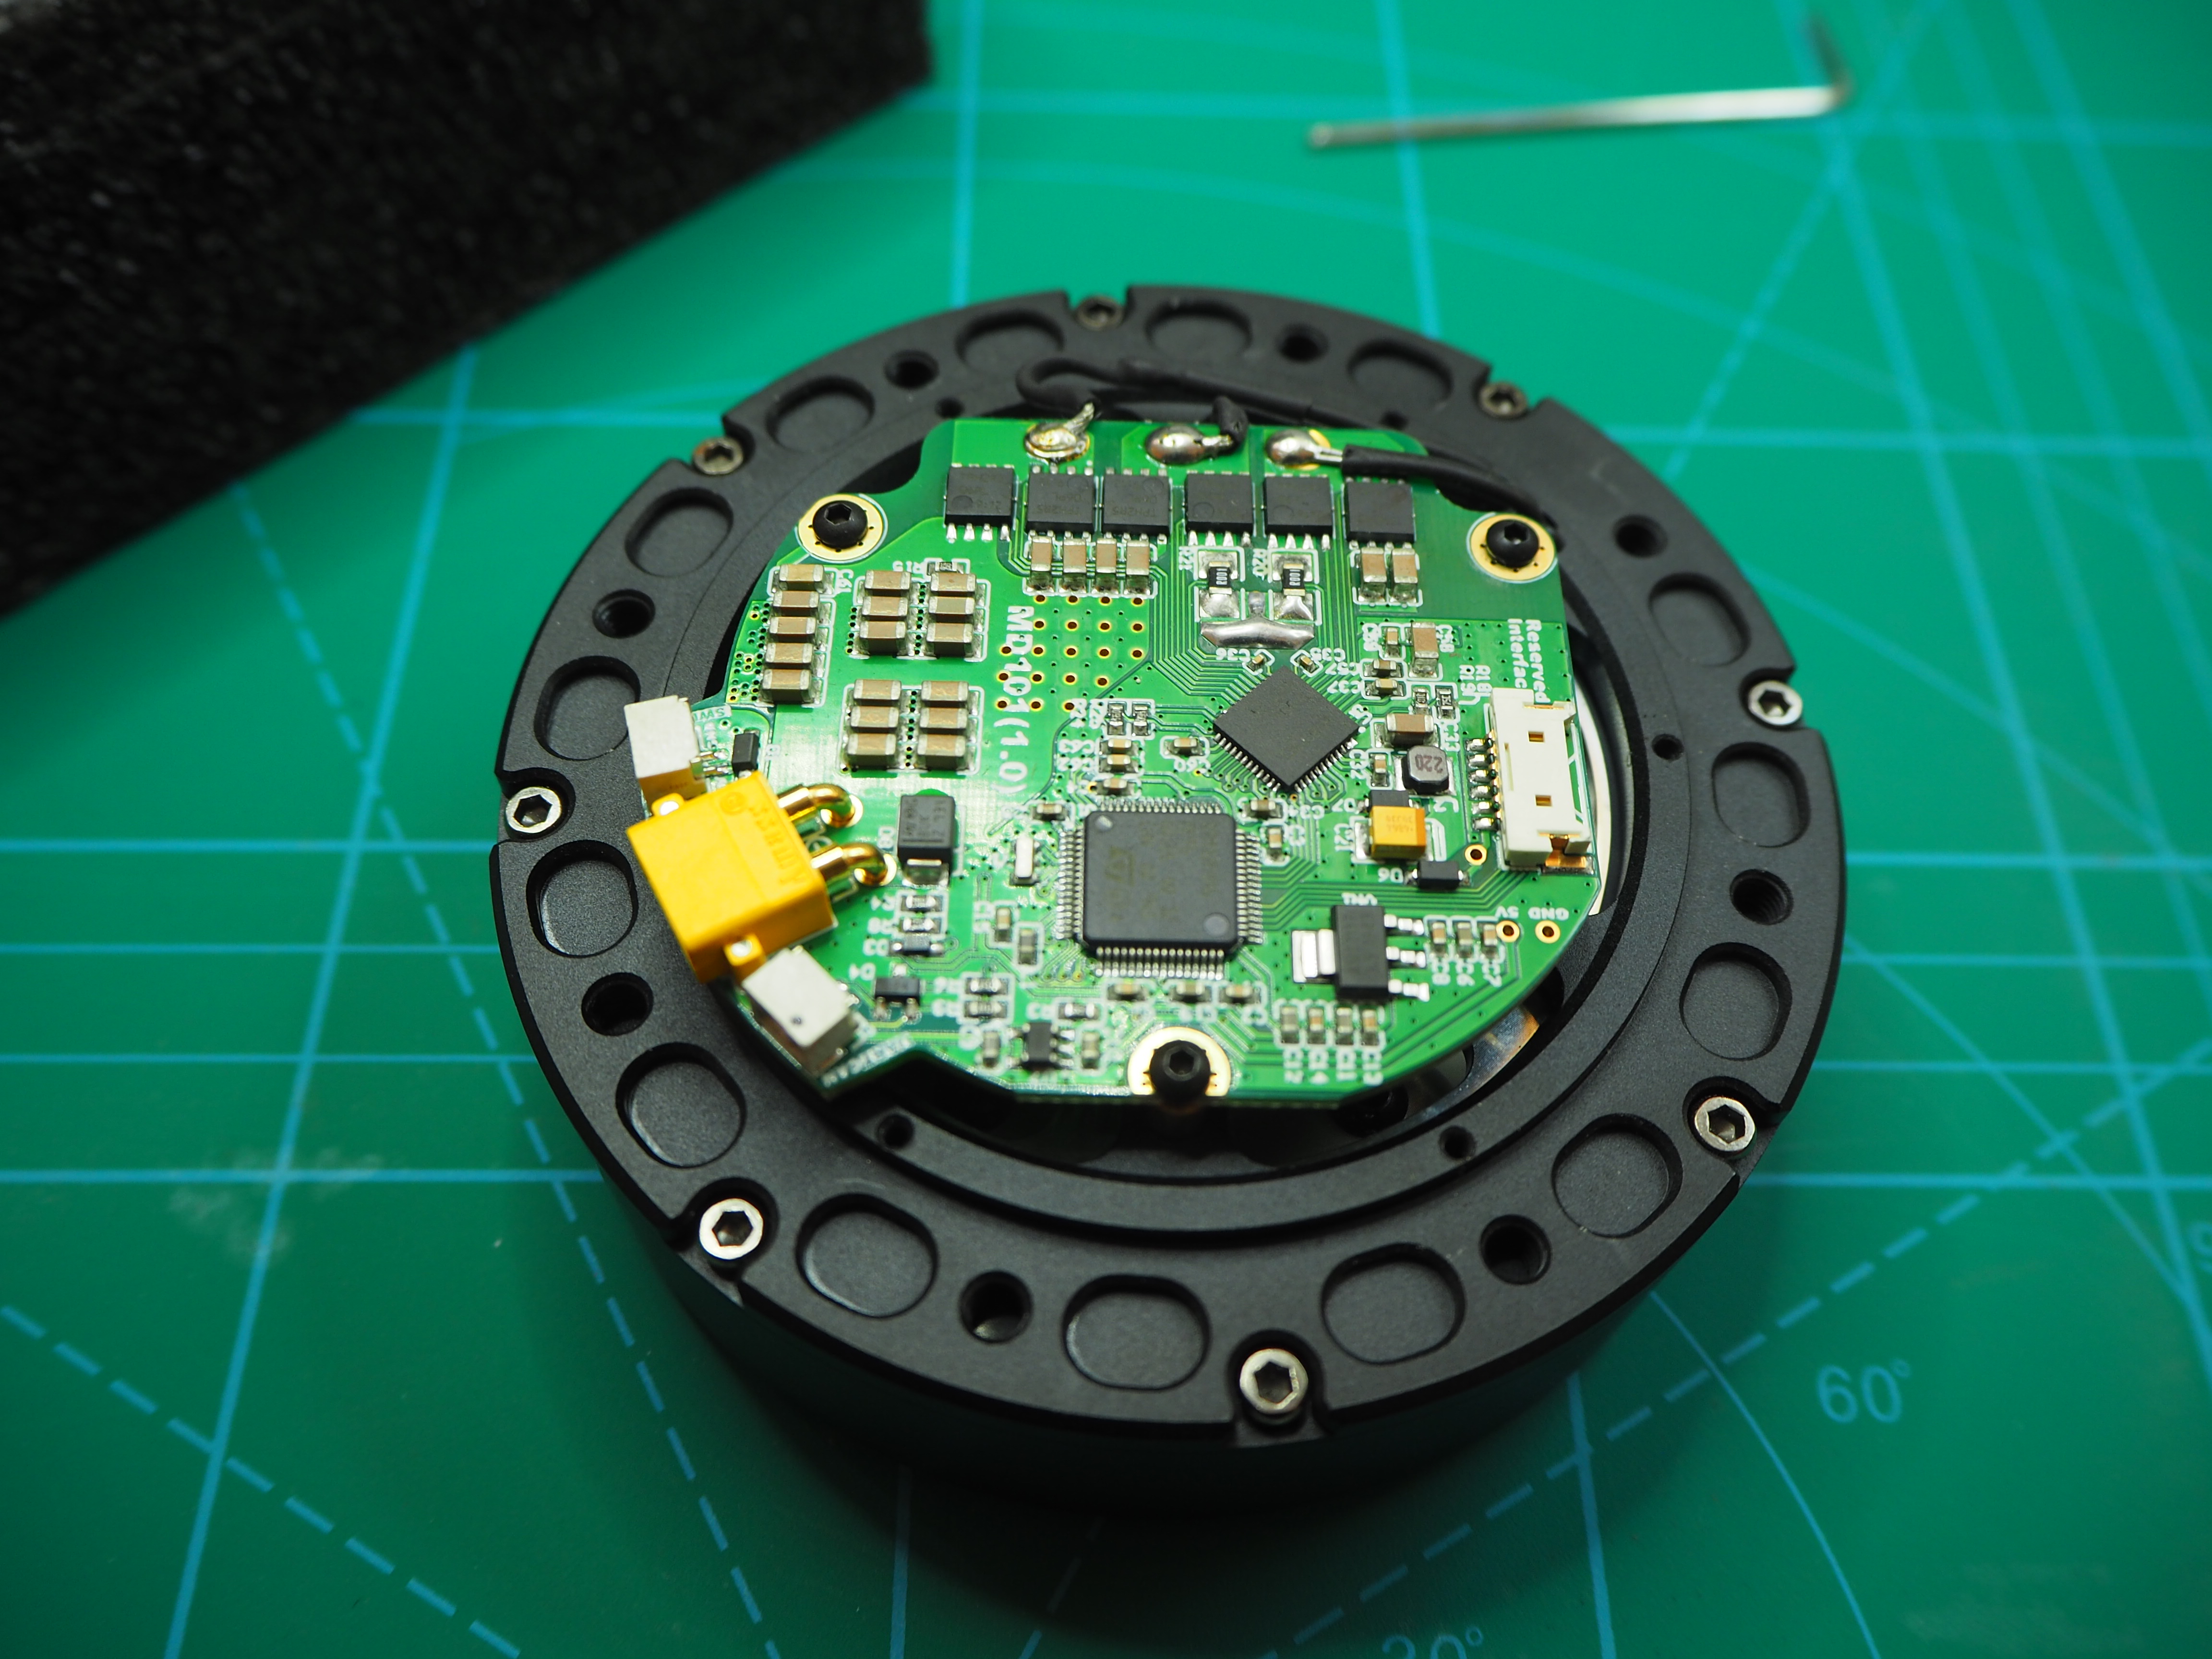
Quroca är ett projekt inom tillämpad robotik där den fyrbenta roboten Q och dess system för omgivningsuppfattning och autonom navigering utvecklades. Tavo robotas-teamet, som även arbetade under namnet Heydekrug Robotics, kombinerade mekanik, elektronik och programvara. Målet var att använda mobil robotik för övervakning av energianläggningar, industri och kritisk infrastruktur: samla in data om omgivning och utrustning, utföra återkommande inspektioner och minska behovet av att människor tar sig till svåråtkomliga eller potentiellt farliga platser. Den fyrbenta plattformen gav möjlighet att utforska förflyttning och navigering både inomhus och utomhus.
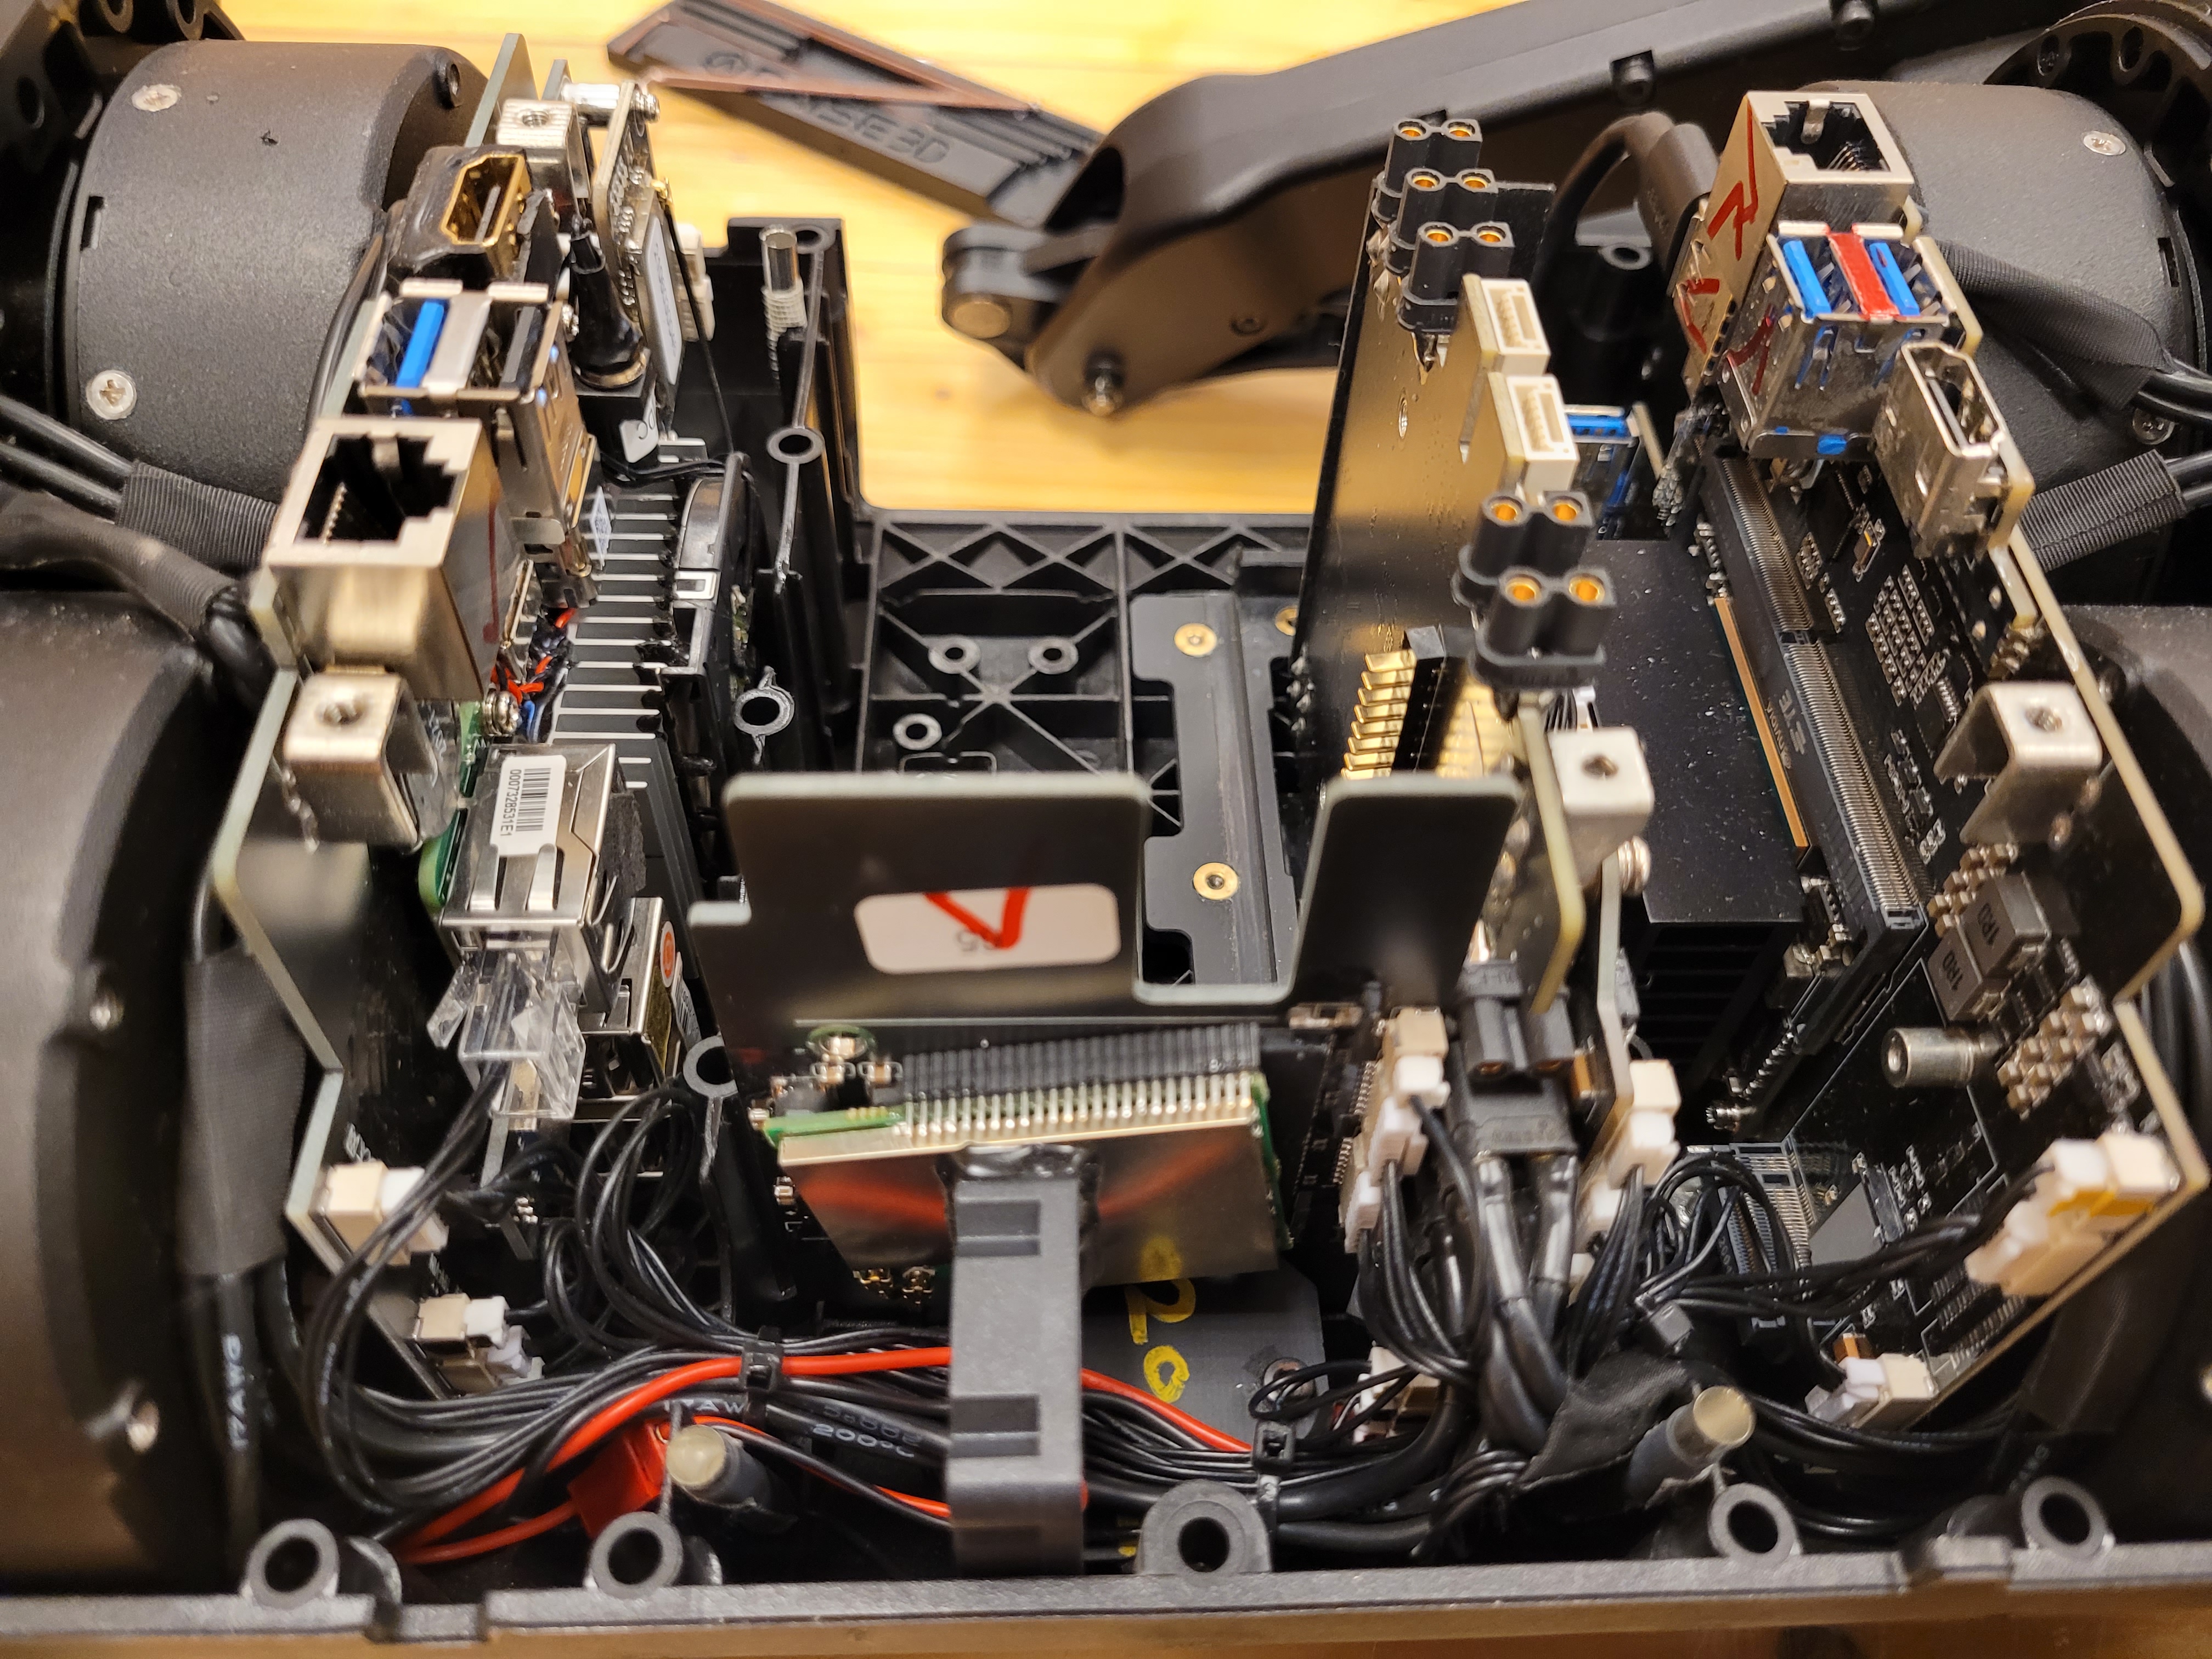
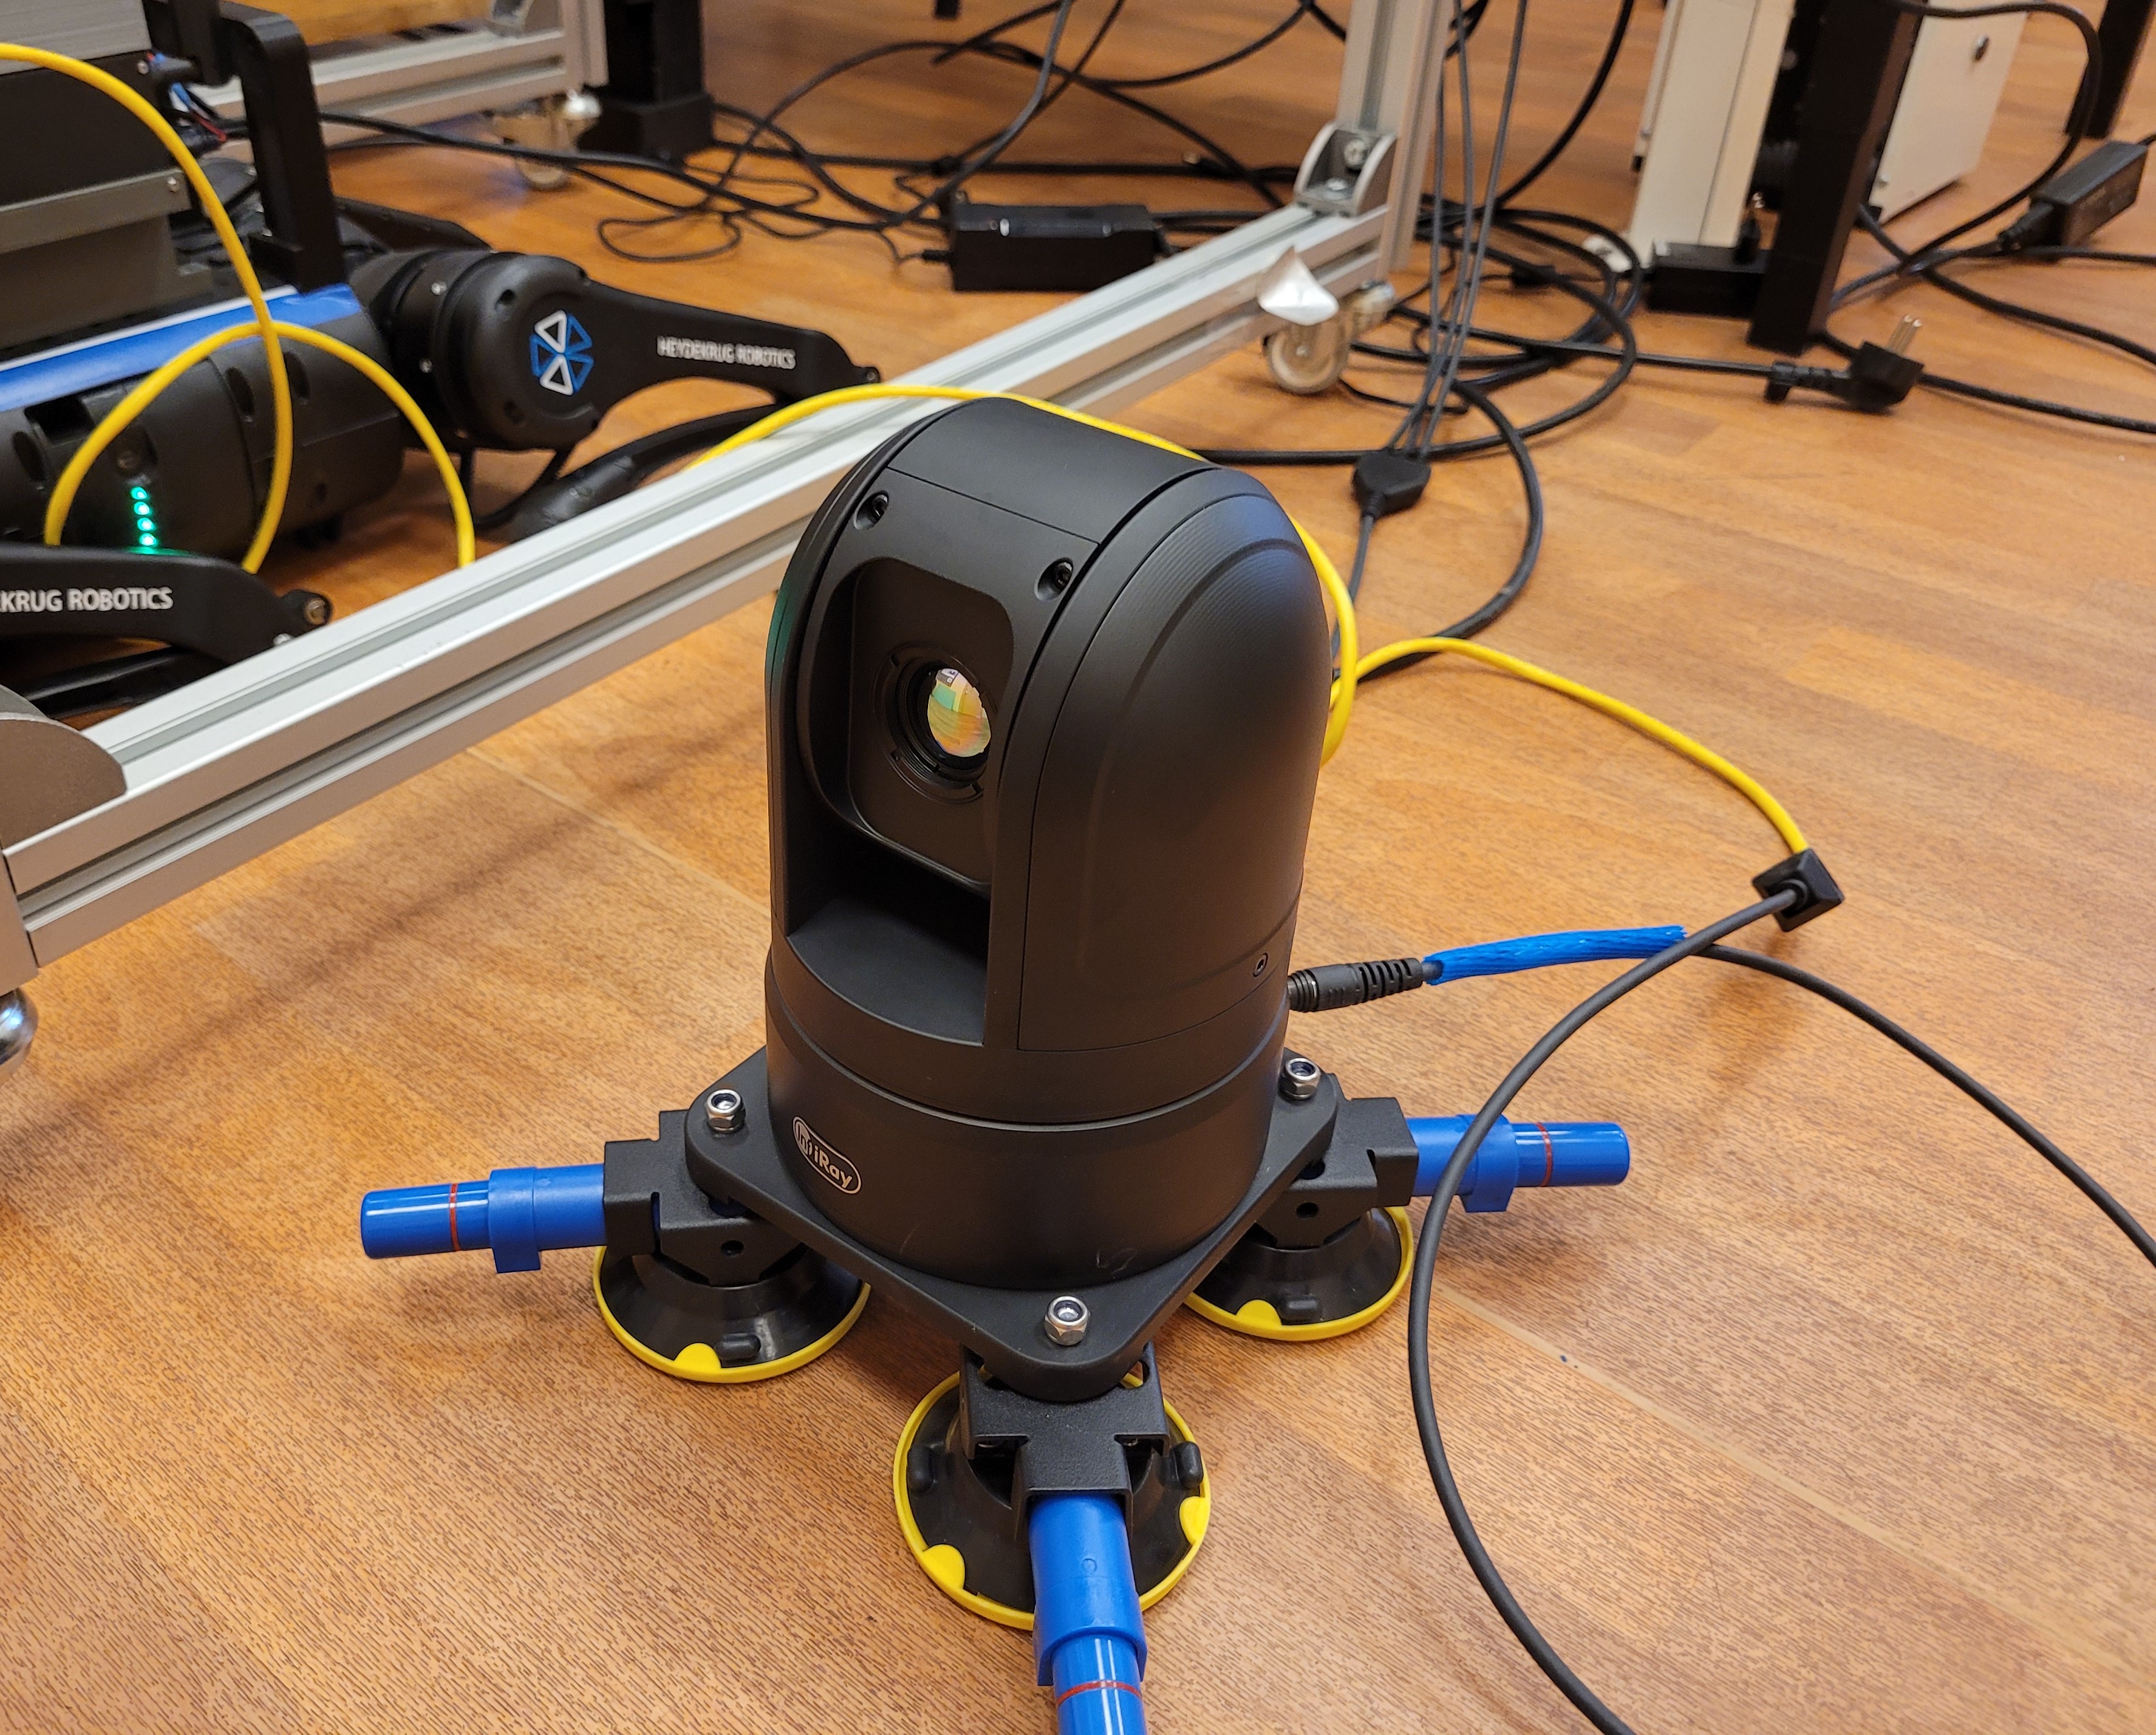
Systemet bygger på en modulär ROS-arkitektur som förenar robotstyrning, bearbetning av sensordata, navigering och kommunikation med operatören. LiDAR, en djupkamera och tröghetssensorer ger information om omgivningens geometri och robotens position. SLAM används för kartläggning, medan algoritmer för lokalisering och ruttplanering gör det möjligt att orientera sig och undvika hinder. Den tekniska lösningen omfattar GMapping och AMCL, A* för ruttplanering samt DWA för lokal hinderundvikning. Rörelsestyrningen utvecklades med kinematiska modeller, gångartsalgoritmer och simuleringar i Gazebo. Plattformen kompletterades även med RTK GNSS-positionering och en kamera med 13× optisk zoom; video och telemetri överförs till en fjärroperatör.
Från tekniska försök till infrastrukturövervakning
I presentationer för EPSO-G-gruppen, LITGRID och specialister på elförbindelsen NordBalt undersökte vi hur Q skulle kunna användas för inspektion av energianläggningar. Planen för teknisk verifiering omfattade insamling av bild- och termografidata, mätningar av den elektromagnetiska miljön, bedömning av utrustningens skick och upptäckt av avvikelser. Särskild vikt lades vid skydd av elektroniken mot elektromagnetiska störningar, skyddsmaterial, tillförlitlig kommunikation och säkra reaktioner vid fel. En automatisk batteribytesstation utformades för att minska driftavbrott och behålla anslutningen under batteribyten. Arbetet inriktades på att pröva teknikens lämplighet: de föreslagna inspektionsfunktionerna skulle utvärderas genom tester i den aktuella miljön.
Q testades och presenterades på offentliga platser och vid evenemang. Ett TV3-reportage från 2021 visade tester i Šilutė och förklarade robotens omgivningsuppfattning. År 2022 följde roboten besökare vid invigningen av Inno Line-fabriken, och 2023 hjälpte den till att presentera Šilutė-regionen på den internationella mässan Balttour i Lettland. Demonstrationerna förde ut fyrbent robotik från laboratoriet. Qurocas kärna är att förena förflyttning, omgivningsuppfattning och datainsamling i en plattform som kan anpassas till konkreta praktiska uppgifter.