ALTAS
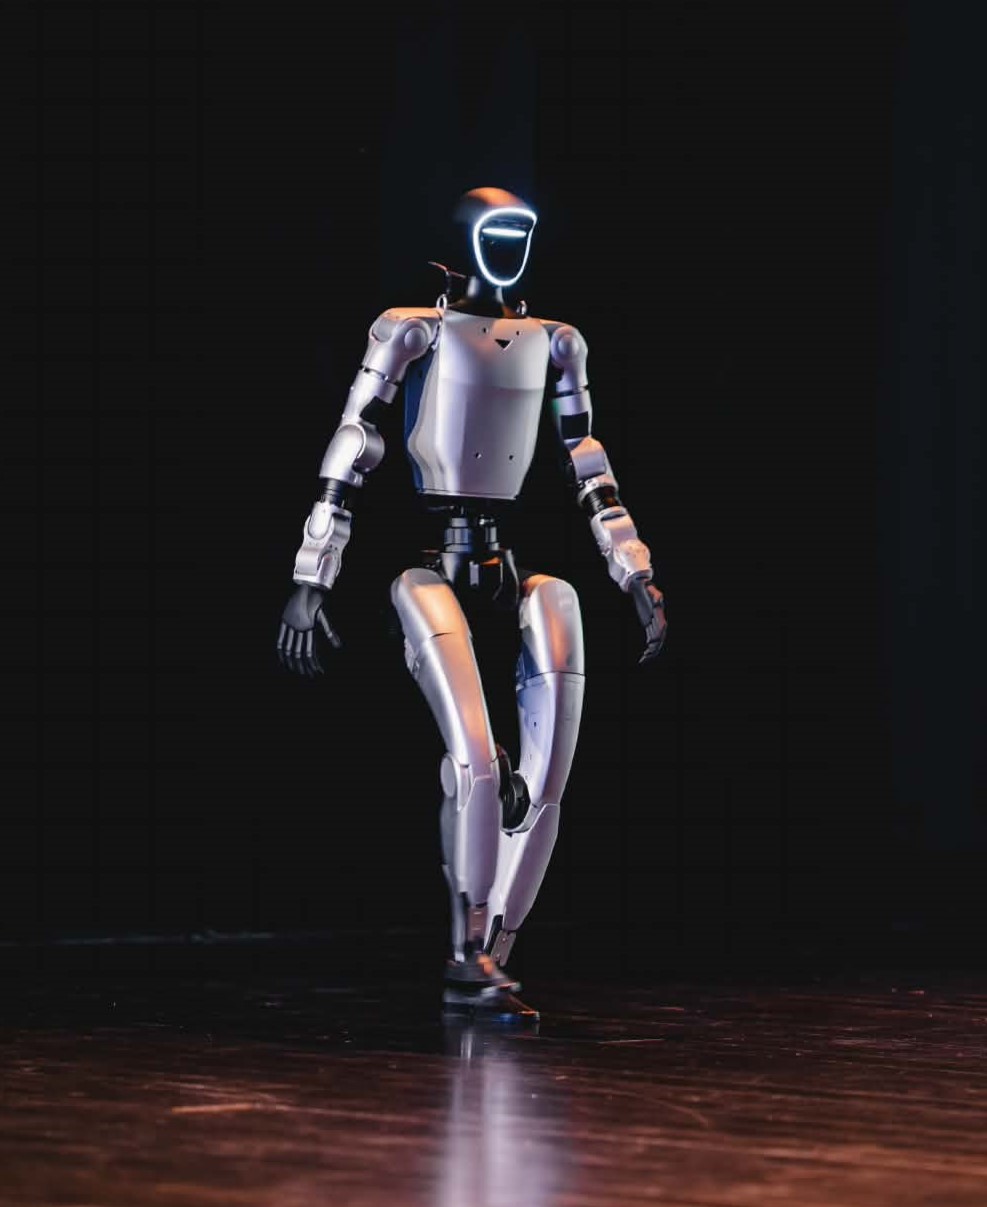
Lietuviškai kalbantis humanoidinis robotas bibliotekininkas, kuriamas kartu su Jono Lankučio viešąja biblioteka. Projektas ALTAS pavadintas mokslininko Adolfo Laimučio Telksnio atminimui.
Apie projektą
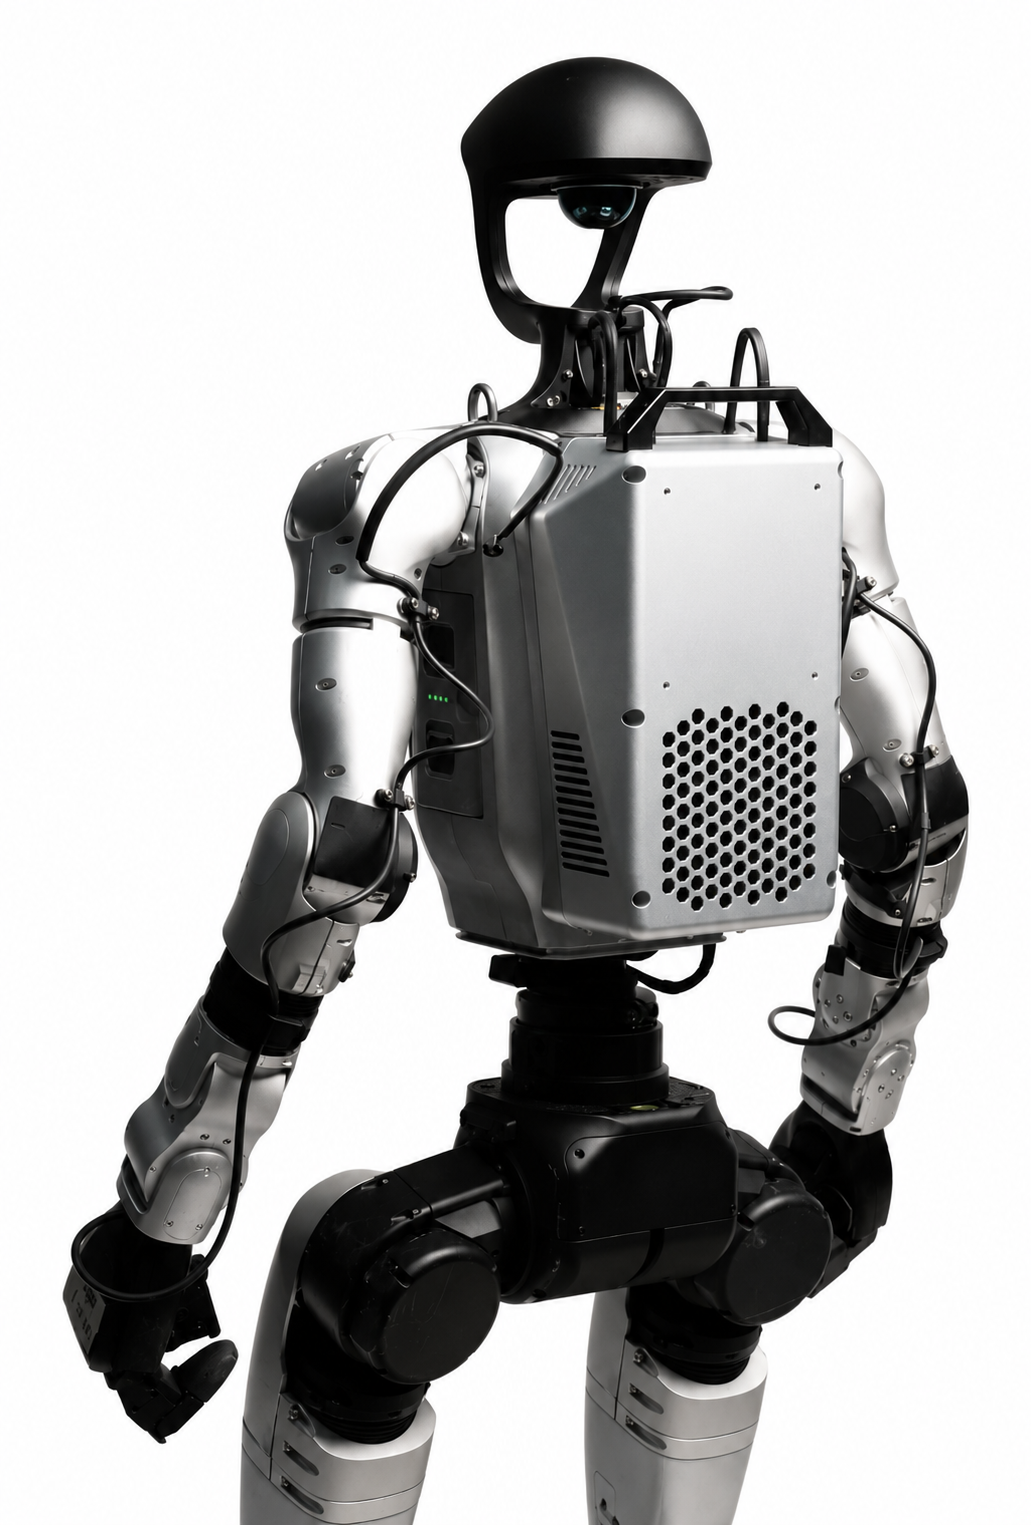
Taikomasis robotikos ir dirbtinio intelekto projektas, kurio metu kuriamas humanoidinis bibliotekos asistentas ALTAS. Projekto tikslas – išbandyti, kaip šiuolaikinė robotika, dirbtinis intelektas ir natūralios kalbos technologijos gali būti praktiškai pritaikytos Klaipėdos rajono savivaldybės Jono Lankučio viešojoje bibliotekoje. Tai vienas pirmųjų tokio pobūdžio bandymų Lietuvoje, kai humanoidinis robotas projektuojamas ne kaip demonstracinis eksponatas, o kaip realioje viešojoje erdvėje veikiantis skaitmeninis asistentas. Sistema pagrindą sudaro humanoidinė robotinė platforma, papildyta atskira didelio našumo skaičiavimo, jutiklių ir dirbtinio intelekto infrastruktūra. Kuriama sistema turi gebėti priimti žmogaus užklausą balsu, suprasti jos kontekstą, surasti reikalingą informaciją ir pateikti atsakymą natūralia kalba. Robotas taip pat integruojamas su bibliotekos informaciniais ištekliais ir fizine aplinka.
Vienas pagrindinių ALTAS projekto uždavinių – perkelti generatyvinio dirbtinio intelekto galimybes iš įprasto kompiuterio ekrano į fizinę aplinką. Todėl ALTAS kuriamas kaip modulinė kognityvinė sistema. Joje jungiami keli skirtingi technologiniai sluoksniai: Kalbos atpažinimas leidžia robotui priimti lankytojo klausimą balsu. Didysis kalbos modelis (LLM) interpretuoja užklausą, palaiko dialogą ir koordinuoja informacijos paiešką. RAG ir bibliotekos duomenų integracija leidžia atsakymus grįsti konkrečiais bibliotekos ir kitų patikimų informacijos šaltinių duomenimis, o ne vien bendrosiomis kalbos modelio žiniomis. Kalbos sintezė paverčia sugeneruotą atsakymą natūraliai skambančia lietuviška kalba. Kompiuterinė rega ir jutikliai suteikia sistemai informaciją apie fizinę aplinką. Roboto valdymo sluoksnis susieja dirbtinio intelekto sprendimus su humanoido judėjimu, navigacija ir fiziniais veiksmais. Didžioji dalis kognityvinių procesų projektuojama vykdyti lokaliai, naudojant didelio našumo NVIDIA Jetson Thor skaičiavimo platformą. Tai leidžia eksperimentuoti su pažangiais DI modeliais tiesiogiai robote ir mažinti priklausomybę nuo išorinių debesijos paslaugų.
Ne demonstracija, o realios aplinkos bandymas.
Humanoidinio roboto veikimas bibliotekoje kelia gerokai sudėtingesnius uždavinius nei iš anksto parengta demonstracija. Sistema turi veikti aplinkoje, kurioje juda žmonės, keičiasi triukšmo lygis, apšvietimas ir objektų padėtis. Robotas turi suprasti skirtingai formuluojamus klausimus, saugiai judėti tarp lankytojų, naudotis nuolat kintančia informacija ir tinkamai reaguoti į situacijas, kurių iš anksto numatyti neįmanoma.
Todėl ALTAS kartu yra ir taikomasis tyrimų bei eksperimentinės plėtros projektas. Jo metu kuriamos ir tikrinamos žmogaus–roboto sąveikos, lietuvių kalbos, multimodalinio dirbtinio intelekto, autonominės navigacijos, informacinių sistemų integravimo ir roboto saugos technologijos. Projektas vystomas iteratyviai: atskiri komponentai pirmiausia kuriami ir testuojami laboratorijoje, vėliau integruojami į bendrą sistemą ir tik tada perkeliami į realią bibliotekos aplinką. ALTAS leidžia praktiškai patikrinti klausimą, kuris robotikos ir dirbtinio intelekto srityje tampa vis aktualesnis: kaip generatyvinį dirbtinį intelektą paversti sistema, kuri ne tik apdoroja informaciją, bet ir suvokia aplinką, bendrauja bei saugiai veikia fiziniame pasaulyje? Biblioteka šiam tyrimui yra ypač tinkama aplinka – čia susitinka žmonės, informacija, švietimas, kultūra ir viešosios paslaugos.
Projekte naudojamos technologijos